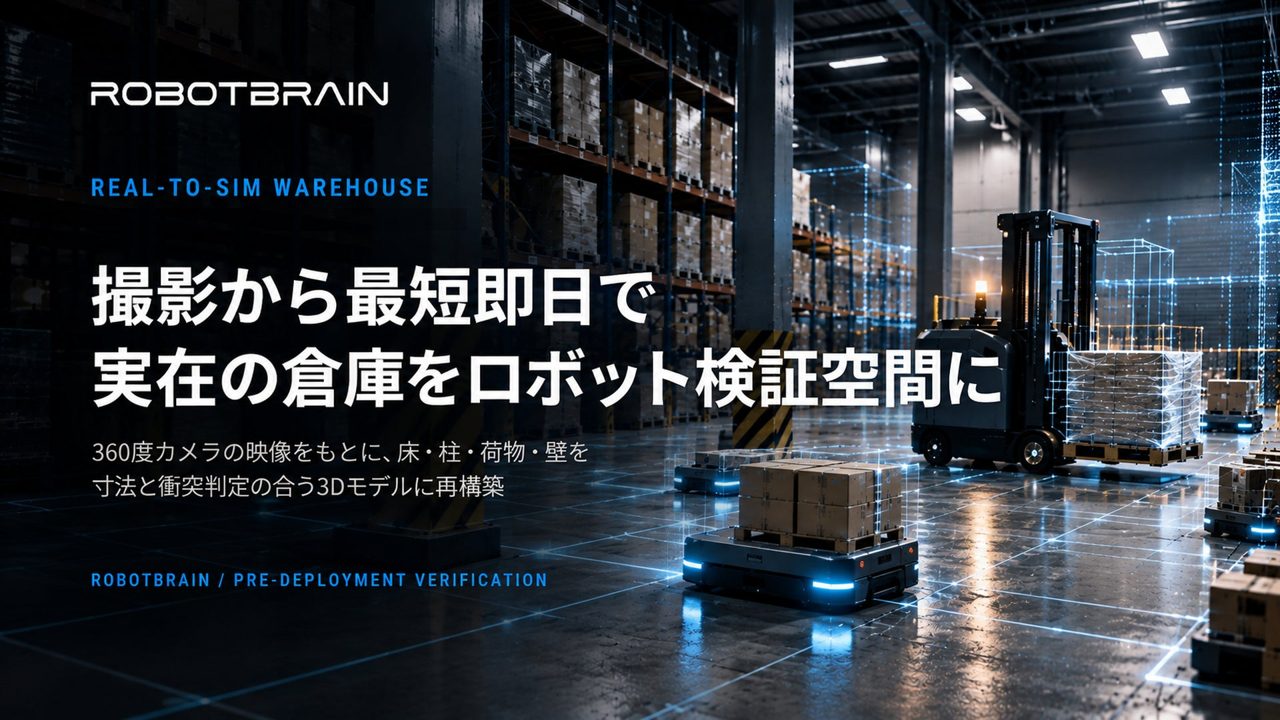
この記事の要点: 株式会社スペースデータは、360度カメラで撮影した実在の倉庫の映像をもとに、ロボットの走行や作業を検証できる仮想空間を最短即日で構築する手法を国内倉庫で実証しました。図面やBIMデータがない稼働中の既存施設であっても、床・柱・荷物・壁などを寸法と衝突判定が一致する3Dモデルとして再構築。実測値との縮尺誤差約±1%という精度で、ロボット導入前のシミュレーション環境を迅速に提供します。
発表内容のポイント
- 360度カメラの映像から、ロボットが触れる床や壁などを衝突判定付きの3Dモデルに再構築
- 規格パレットの実測値との照合において、縮尺誤差約±1%の高精度な再現性を確認
- ロボット導入・運用基盤「RobotBrain」の導入前検証プロセスとして標準化を推進
発表の背景
物流倉庫や工場では人手不足対策としてAMRや自動フォークリフトの導入が進む一方、導入前に走行経路や干渉、必要台数を検証する仮想空間の構築には時間と費用がかかる課題がありました。カメラ映像から3D空間を短時間で作成する既存技術は、見た目の再現にとどまり、ロボットが接触する床や壁の物理計算にそのまま使えない問題があり、短時間での構築と物理的な正確性の両立が求められていました。
何が発表されたのか
今回の実証では、国内倉庫の360度カメラ映像から写実的な3D空間を生成し、それを基準にロボットの動作に関わる119個の物体(床、柱、荷物、壁など)を3Dモデル化し、239個の衝突判定を設定しました。これにより、見た目のリアルさと物理シミュレーションに耐える精度を両立。撮影時に死角となった未計測部分は推定値として区別して記録されます。この仮想空間上で、AMRの走行経路確認や障害物干渉の検出、複数台の同時稼働によるすれ違いの検証などが行えます。
製造業・生産管理への見方
本技術は、図面が古い、あるいはBIMデータが存在しない古い工場や稼働中の物流倉庫において、ロボット導入のハードルを大きく下げます。自社現場の正確な寸法と障害物配置を反映したデジタルツインを即座に用意できるため、実機を導入する前に「通路幅に対してロボットが干渉せず通れるか」「複数台を同時稼働させた際にボトルネックが発生しないか」を自社環境そのもので検証可能です。今後は工場への適用や人型ロボットのシミュレーションへの応用も予定されています。
現場で確認したいポイント
- 自社倉庫や工場の最新図面やBIMデータが整備されているか、または紛失・未更新状態か
- 導入を検討しているAMRや自動フォークリフトの走行ルート上に、死角や狭小な通路がないか
- 撮影から仮想空間構築、シミュレーション実施までに必要なコストと手間の許容範囲
確認しておきたい点
本手法において、撮影時にカメラの死角となり写らなかった領域は推定値で補われており、実測値と区別して記録されます。完全な実測データではないエリアが含まれる点に留意する必要があります。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 株式会社スペースデータ |
| 発表日時 | 2026-10-09 15:00:02 |
| 元記事 | PR TIMESで読む |