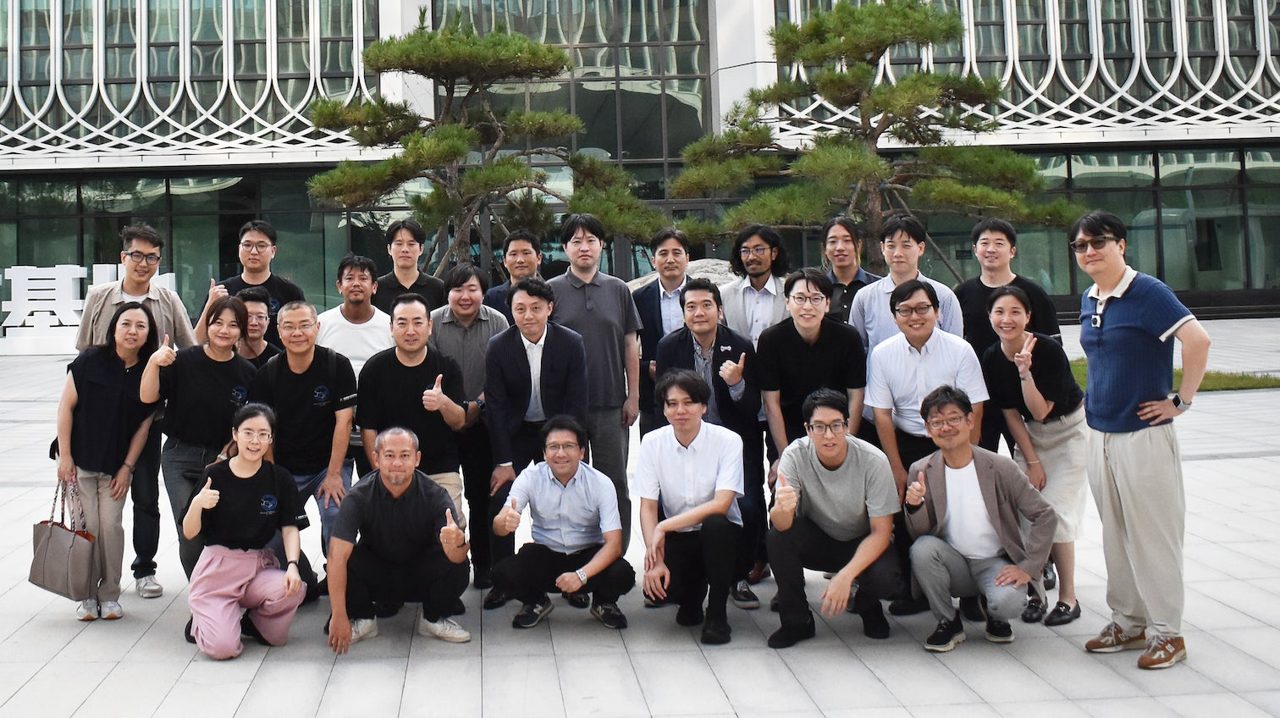
この記事の要点: Datatang株式会社は、同社が展開する「NexdataフィジカルAIデータ収集センター」において、日本のAI・ロボット企業や出資ファンドなど約30名を対象とした視察会および技術交流会を開催しました。急速に発展するフィジカルAI分野において、物理世界とデジタル世界を高精度に同期させるための高品質なデータ収集・アノテーション技術の実演を行い、今後の連携に向けた意見交換を実施しました。
発表内容のポイント
- ロボットアームによる拭き取りや把持、分類などの動作デモと力覚技術を解説
- 自社開発デバイスと独自アルゴリズムにより、ミリ単位の位置特定と時間同期を実現
- 工場や家庭などを再現した模擬環境を完備し、データ収集員の訓練プロセスを標準化
発表の背景
製造業やロボティクス分野において、物理空間で動作するフィジカルAIやヒューマンノイドロボットの実用化が期待されています。これらAIモデルの学習には、現実世界の高精度な視覚・触覚データが不可欠です。同社は、自社が保有する高度なデータ収集技術やアノテーションの基盤を公開することで、高品質な学習データの重要性に対する理解を深め、技術連携を促進する狙いがあります。
何が発表されたのか
視察では、ロボットアームによる「拭き取り・把持・配置・分類」の動作デモが披露され、力覚フィードバック技術が紹介されました。また、自社開発の専用デバイスを用いたデータ収集プロセスも実演。このデバイスは、高解像度RGBカメラや魚眼レンズ、独自のVSLAMアルゴリズムを組み合わせることで、ミリメートル単位の位置特定と、1ミリ秒以内の時間同期精度によるマルチモーダルデータの取得を可能にしています。さらに、工場や実験室などの模擬環境と、データ収集員の標準化された訓練システムも公開されました。
製造業・生産管理への見方
工場内の自動化や生産ラインへのロボット導入において、複雑な作業を自律的に行うフィジカルAIの活用が注目されています。本発表で示された高精度なデータ収集技術や、工場を模した環境でのシミュレーションは、製造現場におけるロボットアームのピッキング精度向上や、多様なワークへの対応力強化に直結する要素です。物理的な動作をデジタルデータ化し、AIモデルへ高精度にフィードバックする基盤は、今後の製造業DXやスマートファクトリー化を支える重要な技術要素となります。
現場で確認したいポイント
- 自社の生産ラインでロボットに学習させるべき動作データが明確になっているか
- 力覚や位置情報など、現場のマルチモーダルデータを取得・活用する環境があるか
- AIモデルの精度向上に必要なアノテーション作業の外注や内製化の体制が整っているか
確認しておきたい点
本リリースは視察会の実施報告であり、特定の製造業企業における具体的な導入実績や、導入による生産性向上の数値効果などは記載されていません。また、模擬環境のカスタマイズにかかる期間や費用については個別の確認が必要です。
関連リンク
- 関連ページ(Nexdata):AI学習データ提供・アノテーション事業の紹介
- 発表企業サイト:Datatang株式会社の企業情報
- 発表企業のPR TIMESページ:同社のプレスリリース一覧
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | Datatang株式会社 |
| 発表日時 | 2026-09-15 12:00:01 |
| 元記事 | PR TIMESで読む |