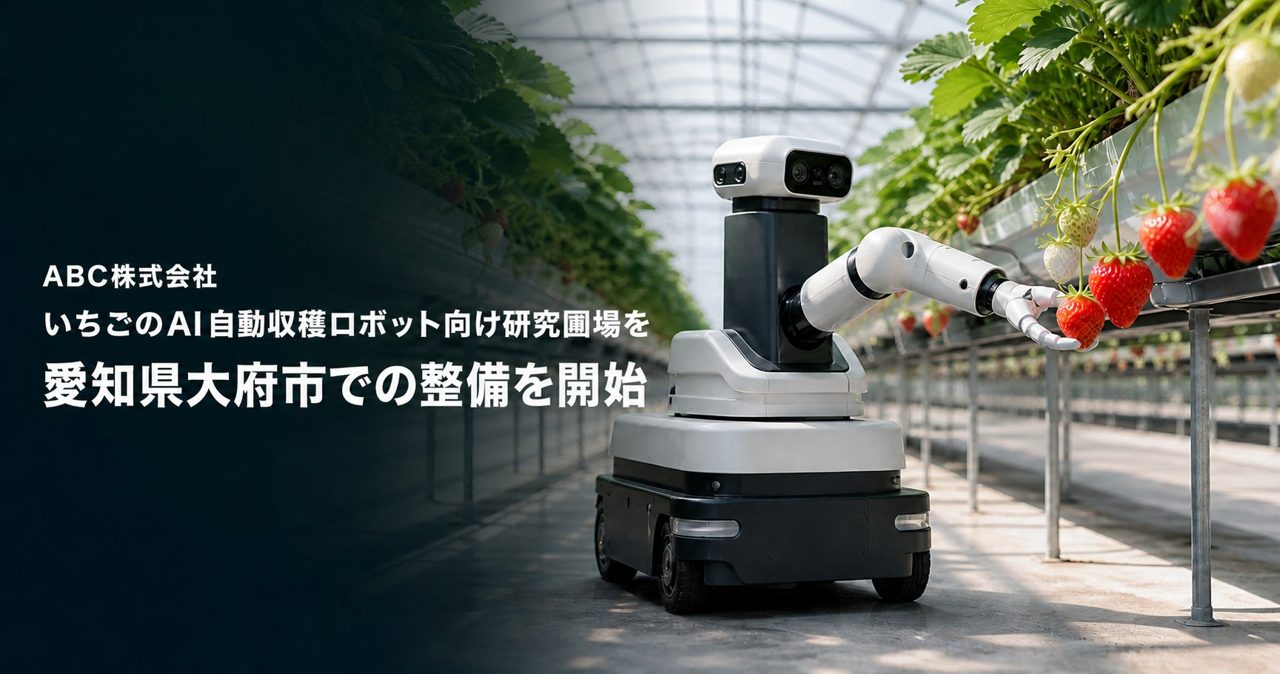
この記事の要点: ABC株式会社は、開発中のイチゴ自動収穫ロボットの実証実験を目的とした約50aの研究用圃場を愛知県大府市に開設します。2026年9月から圃場整備に着手し、高設栽培ハウスに約2万株のイチゴを定植。苗の育成から収穫までを自社で一貫して行い、2026年12月よりAIによる自動収穫の実証実験を開始します。本事業は愛知県の「新あいち創造研究開発補助金」に採択されています。
発表内容のポイント
- 自社で苗から一貫栽培する「失敗を許容できる」実証環境を確保
- 約2万株の規模で、AI学習に必要な統一条件のデータを継続取得
- 2026年12月に実証開始、将来は他作物への展開や汎用化も視野
発表の背景
農業分野では就業人口の減少に伴い、収穫作業の自動化が期待されています。しかし、従来のロボット開発では、生産者の営利圃場を借りて実証を行うため、生産活動の妨げや果実の損傷リスクから十分な検証ができない課題がありました。また、株の生育履歴や整枝状態が異なるため、AI学習に必要な条件をそろえたデータを継続収集することが困難でした。これらの課題を解決するため、自社で栽培から実証までを一貫して行う研究圃場の開設に至りました。
何が発表されたのか
開設される研究圃場では、種子から栽培可能な品種「よつぼし」を採用し、約2万株を高設栽培ハウスで自社管理します。これにより、果実の損傷を伴う試行も含めた徹底的な検証が可能になります。開発するロボットは、カメラ映像から果実の位置と熟度をAIで認識し、収穫可否の判断から摘み取り動作までを一貫して行う自走式です。自社栽培によって品種や定植時期、栽培管理履歴を制御できるため、AIの学習精度向上に必要なデータを条件を統一した状態で収集できます。
製造業・生産管理への見方
本件は、製造業における「フィジカルAI」や「産業用ロボット」の技術を、農業という非定型な環境へ応用する先進的な取り組みです。工場のような整えられた環境とは異なり、農作物の個体差や隠れ方に対応する認識技術は、製造現場における不揃いな部品のピッキングや外観検査の自動化技術とも共通する課題を抱えています。自社で「失敗できる実験場」を持ち、ハードウェアとソフトウェア(AI)の改良サイクルを高速で回す開発体制は、製造業のDXや新技術開発におけるプロトタイピングのあり方としても参考になります。
現場で確認したいポイント
- 自社で実証環境(テストベッド)を構築する際、開発サイクルがどの程度高速化されるか
- 非定型な対象物に対するAIの認識精度と、アームなどの物理的な制御技術の連携方法
- 「どう育てればロボットが扱いやすいか」という、設計と運用の相互フィードバック体制
確認しておきたい点
本ロボットの具体的な収穫速度や認識精度などの性能目標、および製品としての販売価格や提供開始時期については、現時点では公表されていません。
関連リンク
- 発表企業サイト:ABC株式会社の公式ホームページです。
- 発表企業のPR TIMESページ:ABC株式会社のプレスリリース一覧です。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | ABC株式会社 |
| 発表日時 | 2026-09-01 13:00:02 |
| 元記事 | PR TIMESで読む |