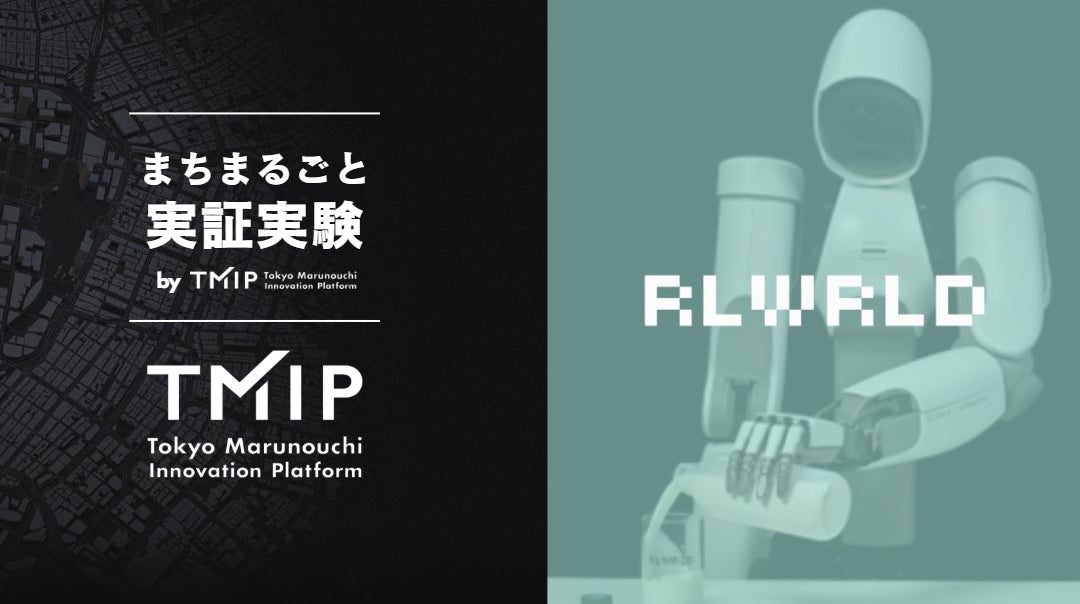
この記事の要点: リアルワールド株式会社は、三菱地所株式会社および一般社団法人TMIPと連携し、2026年10月15日と16日の2日間、大手町仲通りにおいてフィジカルAIロボットの実証実験を実施します。同社が開発する5本指ハンド対応のロボティクス基盤モデル「RLDX-1」を搭載したロボットを用い、来街者への飲料の手渡しや空容器の回収デモンストレーションを行い、実環境における動作検証と社会実装に向けた運用ノウハウの蓄積を図ります。
発表内容のポイント
- 5本指ハンド対応のロボティクス基盤モデル「RLDX-1」による高度な手指動作を検証
- 大手町仲通りの実環境において、飲料の手渡しと空容器の回収デモを実施
- 視覚・触覚・動作制御を一体学習したフィジカルAIによる産業現場の自動化を視野に
発表の背景
深刻化する人手不足を背景に、現実世界で複雑な作業を担う「フィジカルAI」への期待が高まっています。しかし、社会実装に向けては、人や周囲の環境変化に対応できる安全で安定した動作の検証や、実際の利用環境に即した運用ノウハウの確立が課題となっていました。そこで同社は、丸の内エリアのアセットを活用して複数企業の共創を促す「まちまるごと実証実験by TMIP」に参画し、実環境での検証を行うこととなりました。
何が発表されたのか
今回の実証実験では、独自構築のマルチセンサーキャプチャーシステム等を通じて視覚・触覚・動作制御を一体で学習させたロボティクス基盤モデル「RLDX-1」が活用されます。具体的な検証内容として、ロボットが飲料をつかんで人に手渡す「飲料の手渡し体験」と、テーブル上に置かれたペットボトルをつかんで回収する「空容器の回収」の2つのデモンストレーションが実施されます。これにより、対象物の認識、判断、そして柔軟なハンドリング動作が実社会の動的な環境下でどの程度機能するかを検証します。
製造業・生産管理への見方
製造業や生産管理の現場において、部品のピッキングや供給、組み立てといった手指の柔軟性を要する作業の自動化は長年の課題です。本実証で用いられる「RLDX-1」は、人間レベルの手指動作を目指した5本指ハンド対応のモデルであり、複雑な環境下でも柔軟な自動化動作を可能にする技術として注目されます。実産業現場で収集した高精度マルチモーダルデータを基盤にしており、将来的には製造・物流などの産業現場における物品供給やハンドリング作業への応用が期待されています。
現場で確認したいポイント
- 5本指ハンドによる把持動作が、対象物の形状や位置のばらつきにどこまで柔軟に対応できるか
- 視覚と触覚を統合した制御モデルが、実環境のノイズや変動に対して安定して動作するか
- 産業現場への導入にあたり、どのようなティーチングやデータ学習プロセスが必要になるか
確認しておきたい点
本実証実験は屋外(大手町仲通り)で実施されるため、天候や機材の状況により実施内容の変更や中止となる場合があります。また、産業現場への具体的な導入事例や適用可能なワークの制限については、本リリース内では言及されていません。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | リアルワールド株式会社 |
| 発表日時 | 2026-10-09 16:30:01 |
| 元記事 | PR TIMESで読む |