この記事の要点: 株式会社SUNABACOは、公益財団法人大原記念倉敷中央医療機構 臨床医学研究所と、医療現場におけるフィジカルAIの導入および共同開発に向けた基本合意書(MOU)を締結しました。人手不足が深刻化する医療現場において、物理的な作業を伴うロボット技術「フィジカルAI」を活用し、業務の省人化・自動化を目指します。両者は実際の医療環境に即した実証実験や、開発者と現場が協働するエコシステムの構築を進める方針です。
発表内容のポイント
- 手術室の器械出し支援や器具洗浄、院内物流などの物理業務を自動化・省人化
- 実際の医療環境に即したフィジカルAIの実証実験と共同開発を推進
- 医療従事者とエンジニアが初期から協働する「リビングラボ」の構築を検討
発表の背景
人口減少に伴う医療現場の人手不足は深刻な課題であり、データ管理などのデジタル化だけでなく、物理的な作業を伴う業務の自動化が求められています。しかし、高度医療機関が自らフィジカルAIの研究・導入に主導的に取り組む事例は国内でも珍しいとされています。SUNABACOが持つロボット開発の知見と、倉敷中央病院の臨床現場における知見を融合させることで、実用的なソリューションの創出を目指します。
何が発表されたのか
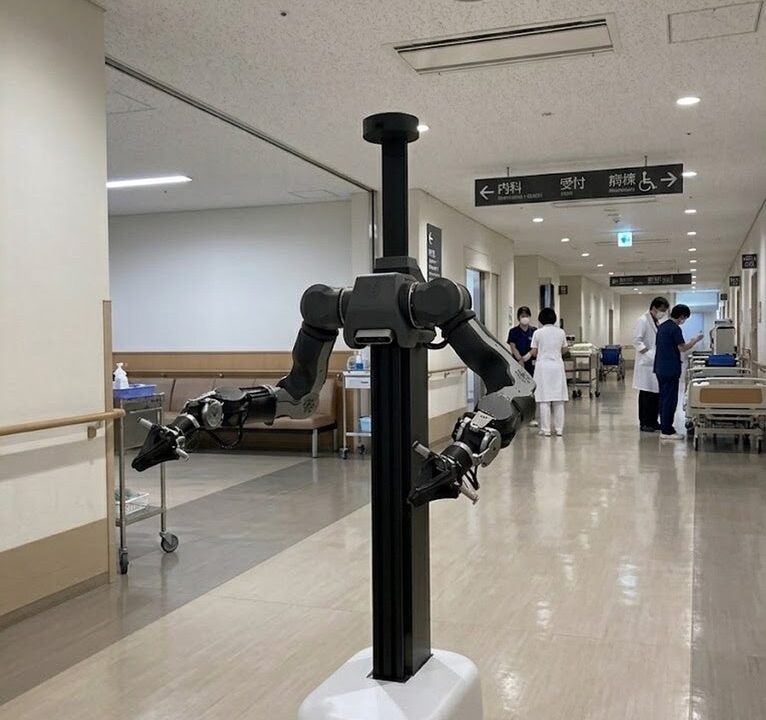
本提携では、倉敷中央病院の施設内において実際の医療環境に即した実証実験を行います。具体的には、手術室における器械出し支援、使用済み器具の洗浄、院内物流など、医療従事者の物理的負担が大きい業務を対象に、フィジカルAIを用いた省人化・自動化の検証を進めます。さらに、開発者と現場の乖離を防ぐため、医療従事者とエンジニアが初期段階から協働できる「学際的エコシステム(リビングラボ)」の構築も検討されます。
製造業・生産管理への見方
本件は医療分野の取り組みですが、そこで開発・検証される「フィジカルAI」の技術やアプローチは、製造業や物流分野における自動化・省人化技術と深く共通しています。特に、手術器具の洗浄や院内物流、器械出し支援といった作業は、製造現場における部品の洗浄、工程間搬送、ピッキング・組付支援などの物理作業と技術的な親和性が高い領域です。現場のオペレーションを深く理解し、実務に溶け込むロボットソリューションを開発する設計思想や、開発者と現場が一体となる「リビングラボ」の手法は、製造業DXにおける現場主導のシステム開発やロボット導入の進め方としても大いに参考になります。
現場で確認したいポイント
- 手術器具の洗浄や搬送など、製造現場の軽作業自動化に応用可能な技術要素があるか
- 開発者と現場が初期から協働する「リビングラボ」の手法を自社DXに導入できるか
- 複雑な物理作業を伴う工程において、フィジカルAIがどの程度実用に耐えうるか
確認しておきたい点
本発表は共同開発に向けた基本合意(MOU)の締結であり、具体的なフィジカルAIの導入時期や、実証実験による定量的な削減効果などの数値実績は現時点では明らかにされていません。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 株式会社SUNABACO |
| 発表日時 | 2026-10-05 15:03:58 |
| 元記事 | PR TIMESで読む |