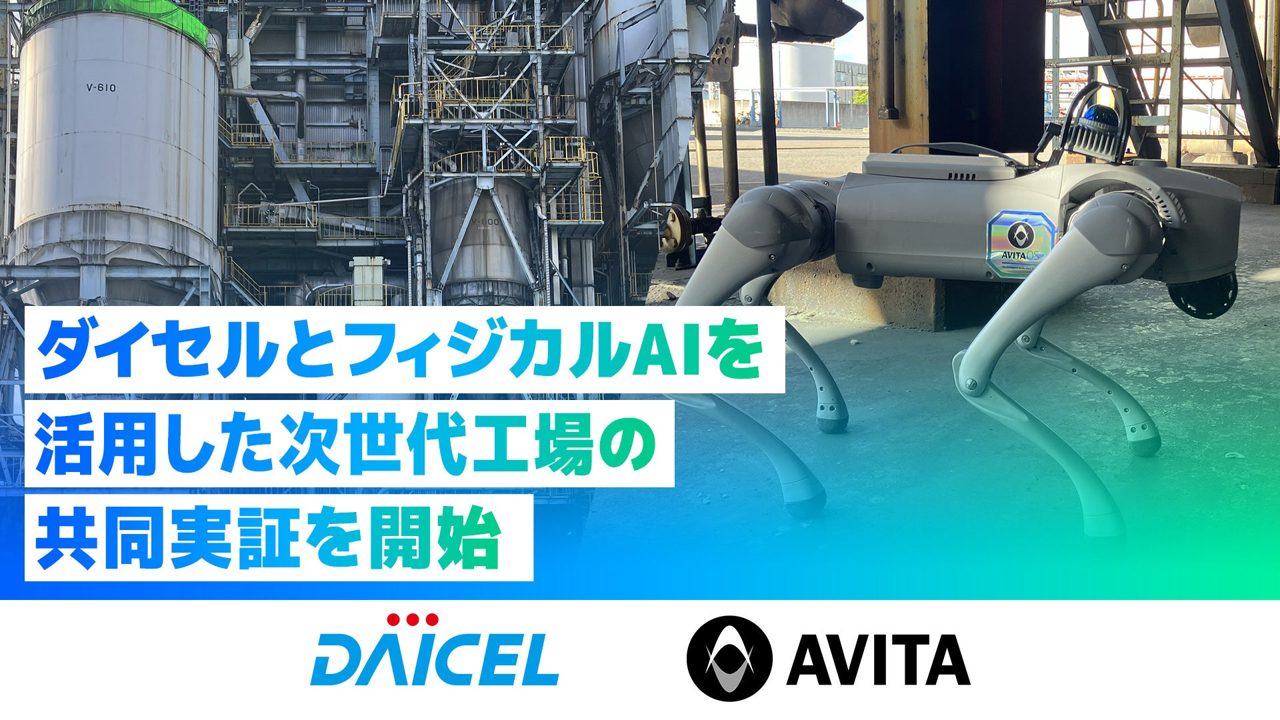
この記事の要点: AVITA株式会社は、株式会社ダイセルと共同で、フィジカルAIを活用した次世代工場の実現に向けた実証実験を2026年12月よりダイセル大竹工場にて開始します。本実証では、四足歩行ロボットを用いて製造プラント内の巡回や設備点検を行い、実際の工場環境における実用性や安全運用の条件を検証します。人による危険作業の削減や、労働力不足に対応する生産体制の構築を目指します。
発表内容のポイント
- 四足歩行ロボット「Unitree Go2」を用いたプラント内の巡回・設備点検
- AIによる自律制御と人による遠隔支援を組み合わせた仕組みの検証
- 実際の化学プラント環境における安全性、点検精度、運用方法の評価
発表の背景
製造現場では、安全操業の維持に不可欠な巡回・点検業務において、危険や身体的負担を伴う作業や深夜・早朝の対応が課題となっています。さらに、労働力不足の深刻化に伴い、工場の安全性と生産性を維持しつつ、ベテラン従業員のノウハウをいかに継承するかが問われています。こうした背景から、ロボットとAIを活用した業務の代替・支援が求められていました。
何が発表されたのか
本実証では、初期検証として四足歩行ロボット「Unitree Go2」を使用し、AVITAがプラント環境や点検業務に適合するAIを開発・検証します。ダイセルが現場課題の整理や設備点検の要件定義を行い、AVITAがAI開発やロボットの選定・技術支援を担います。2026年8月から既に走行テストを開始しており、12月からは自律走行による検証へと移行します。将来的には、検証結果に基づいて最適なロボット機体やシステム構成を選定する計画です。
製造業・生産管理への見方
化学プラントのような防爆や安全対策が厳しく求められる製造現場において、四足歩行ロボットによる設備点検の実用性を検証することは、製造業DXの観点から重要な試みです。完全な自律化を待つことなく、AIの自律制御に「人による遠隔支援」を組み合わせるアプローチは、現場への早期導入を可能にする現実的な手法として注目されます。巡回業務の自動化が進めば、現場作業員の安全確保と、より高度な生産管理業務へのリソース集中が期待できます。
現場で確認したいポイント
- 化学プラント特有の凹凸や障害物がある環境で、ロボットが安定して自律走行できるか
- 人の目視点検と同等以上の精度で、設備の異常や変化をAIが検知できるか
- 遠隔支援システムとの連携において、通信環境の確保や操作の遅延に問題はないか
確認しておきたい点
本実証は特定の工場環境(ダイセル大竹工場)で行われるものであり、異なる製造環境や屋外設備への適用性については今後の検証結果を待つ必要があります。また、初期検証で使用されるロボット以外の機体選定や、具体的な実用化の時期については明記されていません。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | AVITA株式会社 |
| 発表日時 | 2026-09-17 11:30:01 |
| 元記事 | PR TIMESで読む |