この記事の要点: Muso Action株式会社は、ダイキン工業株式会社の生産技術センターとの協業により、堺製作所においてロボット基盤モデル(VLA)を活用したキッティング工程自動化の実証実験を進めている。2026年7月に現場試験を行うPhase 1を完了し、現在は同社のフィジカルAI検証パッケージ「MusoフィジカルAIキット」を現場に導入したPhase 2の検証を行っている。
発表内容のポイント
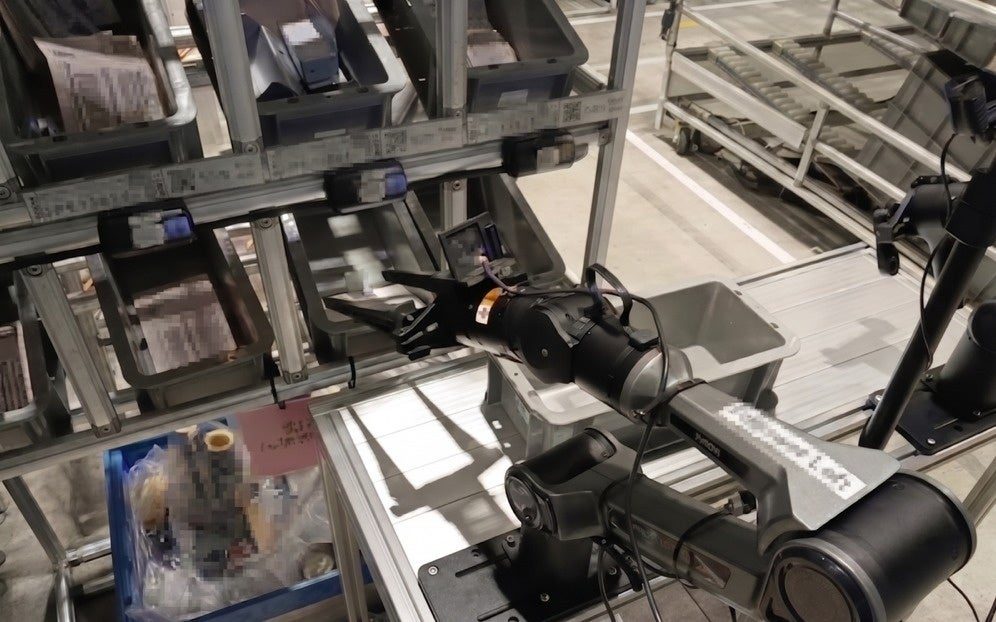
- 板金部品のキッティング工程において、複数形状の部品を箱へ振り分ける作業を自動化
- Phase 1では、少量の現場データと模擬環境データを組み合わせた学習で精度向上を確認
- Phase 2では現場担当者がノーコードでデータ収集からモデル作成・検証までを実施
発表の背景
国内製造業では、人手不足や多品種小ロット生産への対応から、柔軟な汎用ロボットの実用化が求められている。従来の産業用ロボットは固定タスクの繰り返しには強いが、ワークの形状や位置のばらつきへの対応が困難だった。ダイキンの生産技術センターでは、機種ごとに形状が異なる板金部品を扱うキッティング工程など、人手に頼っていた軽作業の自動化・省人化に向けて、次世代ロボット技術を模索していた。
何が発表されたのか
実証実験では、Muso ActionのフィジカルAI基盤「Muso-roid」やVLA事後学習モデルを含む「MusoフィジカルAIキット」を使用している。Phase 1では、オフィスや模擬環境で収集したデータに少量の現場データを組み合わせる学習手法により、効率的な精度向上を実現した。Phase 2では、このキットを堺製作所に導入。専門的なプログラミングを不要とし、遠隔操作による実演でデータを収集し、タブレット操作のみでモデル学習から自律動作の実行までを完結させる。これにより、現場主導で開発サイクルを高速に回す検証を行っている。
製造業・生産管理への見方
本実証は、これまで自動化が困難とされてきた「多品種で形状にばらつきがある部品のハンドリング」に対し、AI基盤モデルを用いたアプローチが有効であるかを示す事例である。特に、外部のAIエンジニアやSIerに依存せず、工場の生産技術担当者や現場作業者がノーコードでロボットに新しい作業を学習させられる仕組みは、多品種小ロット生産を行う工場にとって、ロボット導入のリードタイムとコストを大幅に削減する可能性を秘めている。現場主導の改善活動にロボットの自律学習を組み込める点が、製造業DXの観点からも注目される。
現場で確認したいポイント
- 自社の多品種小ロット工程において、ロボット基盤モデル(VLA)が適用可能なワーク形状や重量の範囲
- 現場作業者がノーコードでデータ収集やモデル作成を行う際の、実際の操作負荷や教育コスト
- 夜間や環境光の変化など、実際の工場環境におけるロボットの認識精度と動作の安定性
確認しておきたい点
本実証実験は実運用に向けた検証段階であり、現時点でダイキン工業の生産ラインへの商用導入が確定しているわけではありません。また、使用されている「MusoフィジカルAIキット」はベータ版としての提供です。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | Muso Action株式会社 |
| 発表日時 | 2026-10-14 13:41:09 |
| 元記事 | PR TIMESで読む |