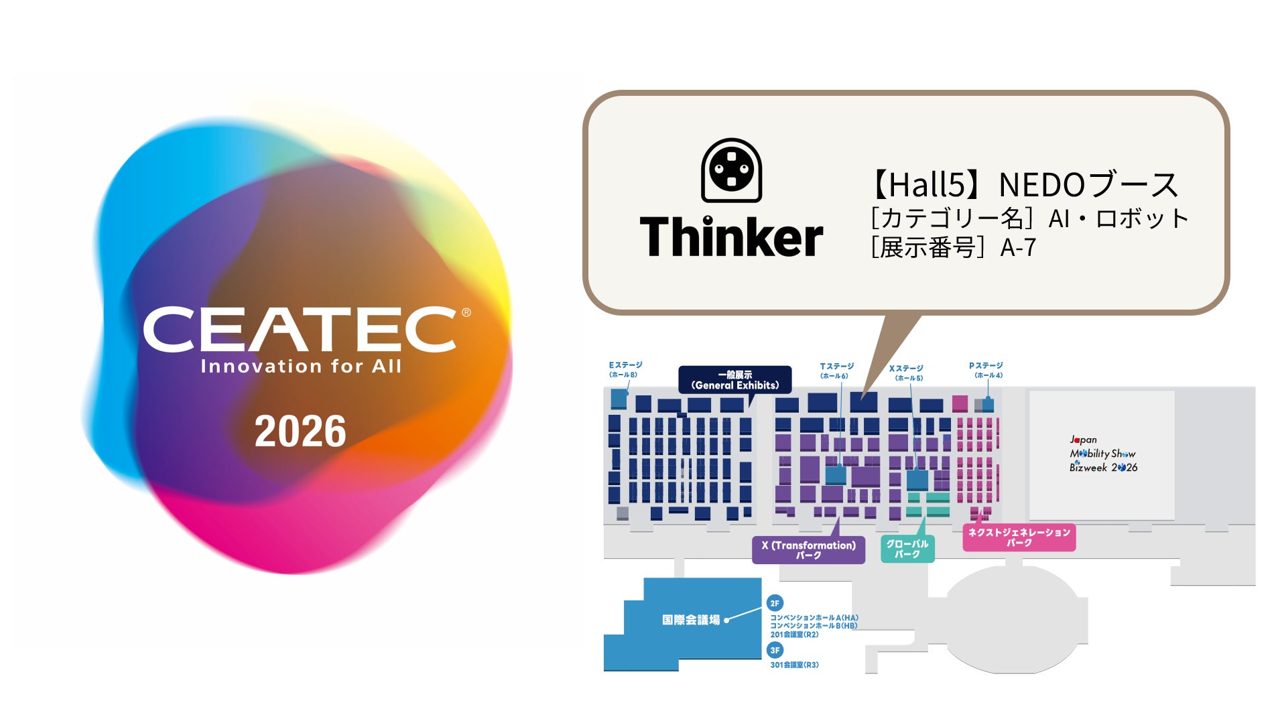
この記事の要点: 株式会社Thinkerは、2026年10月13日から16日まで幕張メッセで開催される「CEATEC 2026」に出展することを発表しました。同社は「手探り」できるロボットハンド技術の開発を進めており、今回の展示会ではROS2(Robot Operating System 2)に対応したロボットハンドを用いて、破損しやすい「うずら卵の水煮」をピッキングするデモンストレーションを披露します。
発表内容のポイント
- ROS2対応のロボットハンドによるうずら卵水煮のピッキングデモを実演
- 幕張メッセで開催される「CEATEC 2026」のNEDOブース内に出展
- バラ積みピッキングや製造現場の自動化に関する導入相談・意見交換を実施
発表の背景
人手不足が深刻化する製造・物流分野において、生産工程の自動化や省人化へのニーズは急速に高まっています。しかし、従来の産業用ロボットでは、不定形なワークや壊れやすい対象物のハンドリング、バラ積み状態からのピッキングが技術的に難しいという課題がありました。Thinkerは、自ら考えて判断するロボットハンド技術により、これらの課題解決と人とロボットが協働する現場の実現を目指しています。
何が発表されたのか
今回の出展では、ロボット開発の標準的なフレームワークであるROS2に対応したロボットハンドの実機デモが行われます。デモでは、掴む強さや位置の調整が難しいとされる「うずら卵の水煮」をピッキングする様子を公開し、同社が強みとする「手探りピッキング」の技術力をアピールします。ブースは幕張メッセのホール5にあるNEDOブース内(5H440)に設置され、来場者は実際の動作を確認しながら、自社の課題に合わせた相談を行うことができます。
製造業・生産管理への見方
製造現場や生産管理の視点において、壊れやすいワークやバラ積みされた部品のピッキング自動化は、工程のボトルネックになりやすい領域です。Thinkerが提案する「手探りできるロボットハンド」は、これまで自動化が困難とされてきた繊細なハンドリング作業を代替する可能性を持っています。また、ROS2に対応していることで、既存の生産システムや他社製協働ロボットとの統合・開発効率の向上が期待でき、製造業DXやラインの柔軟な再構築を検討する現場にとって注目すべき技術展示となります。
現場で確認したいポイント
- 自社の生産ラインで扱う不定形・脆弱なワークがピッキング対象として適応可能か
- ROS2対応ロボットハンドを導入する際、既存の制御システムやロボットとどう連携できるか
- バラ積みピッキングの導入において、認識精度やタクトタイムが現場の要求水準を満たすか
確認しておきたい点
本リリースでは、うずら卵の水煮を用いたデモンストレーションの実施は公表されていますが、実際の製造ラインにおける具体的な導入実績や、対応可能なワークの重量・材質の制限、詳細なスペックについては言及されていません。自社への適用可否は展示会場や問い合わせでの確認が必要です。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 株式会社Thinker |
| 発表日時 | 2026-10-07 11:30:01 |
| 元記事 | PR TIMESで読む |