この記事の要点: 株式会社Nossaは、守屋建設株式会社および合同会社yasstyleの協力のもと、ヒューマノイドロボット「Unitree R1」と360度カメラ状況共有ソリューション「Nossa360」を組み合わせた実証実験を2026年9月24日に実施しました。ロボットに360度カメラを装着して現場内を歩行させ、リアルタイムな遠隔臨場や、プログラムされた動作による自動撮影とストリートビュー形式の現場記録作成を検証しました。
発表内容のポイント
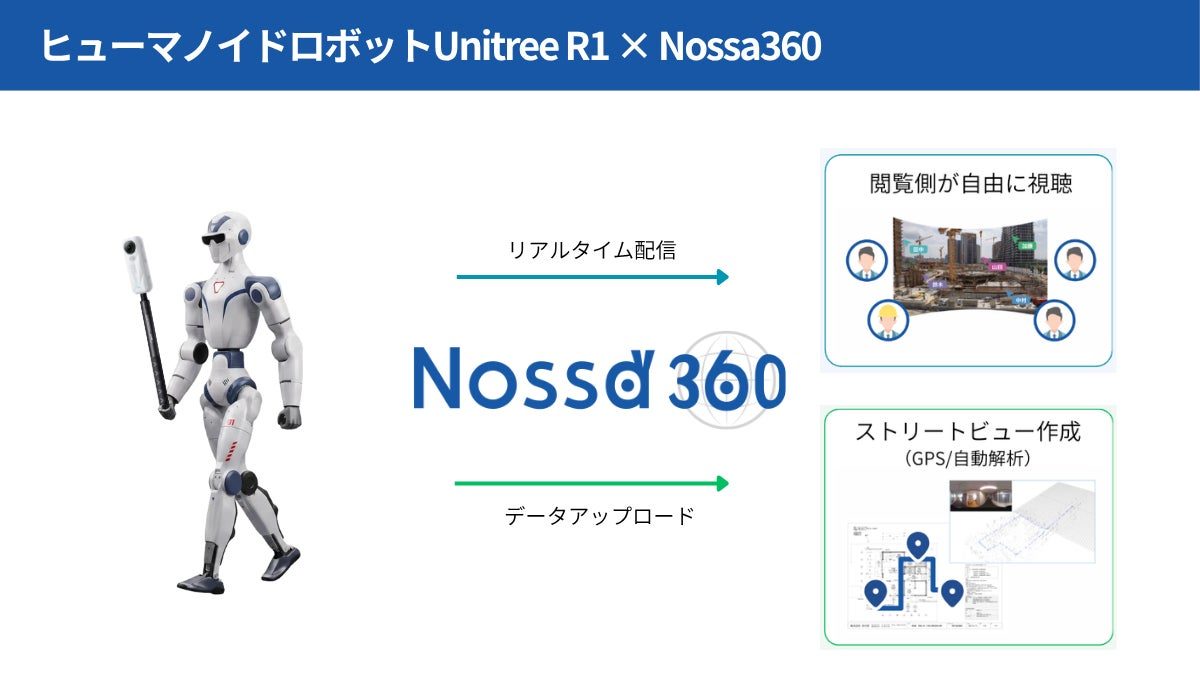
- ヒューマノイドロボットが360度カメラを保持して歩行し、遠隔地へリアルタイム配信
- 設定されたプログラムに従い、歩行・停止・撮影を繰り返して現場記録を自動生成
- 現場側の撮影人員を不要にすることで、遠隔臨場や定期巡回業務の省人化を目指す
発表の背景
現場の状況を遠隔地と共有・記録する「Nossa360」は、現場側で360度カメラを持って歩くだけで利用できるシステムです。しかし、導入が進む中で「誰が、いつ、カメラを持って現場を歩くのか」という現場側の撮影負担が課題となっていました。近年、高性能化と低価格化が進むヒューマノイドロボットをこの撮影作業に活用することで、現場全体の省人化とデータ収集の自動化を目指して本実証が行われました。
何が発表されたのか
実証では、市販のヒューマノイドロボット「Unitree R1」を使用しました。1つ目の検証では、ロボットを遠隔操作して歩行させ、搭載したカメラの360度映像をリアルタイムに配信して遠隔地から状況を確認する「遠隔臨場」を行いました。2つ目の検証では、ロボットに自撮り棒を持たせて360度カメラを設置し、あらかじめ設定したプログラムに沿って「歩行・停止・撮影」を繰り返させました。取得した画像はシステム上で自動整理され、図面や地図と紐付いたストリートビュー形式の現場記録として構築されました。
製造業・生産管理への見方
本実証は建設現場で行われましたが、得られた知見は工場や大型プラント、倉庫などの製造業・生産管理の現場にも応用可能です。製造現場における安全パトロール、設備点検、進捗管理において、人が定期的に巡回して撮影していた業務をヒューマノイドロボットに代替させることで、現場の省人化が期待できます。また、定期的に自動蓄積される360度空間データを活用し、過去と現在の状況比較や、将来的なAI解析による異常検知、進捗管理の自動化など、製造業DXを推進するデータ基盤としての活用が期待されます。
現場で確認したいポイント
- ロボットの不整地や段差への対応力、移動速度、バッテリー持ちなどの実用性
- 自社工場や倉庫の巡回ルートをプログラムし、自動撮影を安定して運用できるか
- 蓄積された360度映像データを、設備の維持管理や安全対策にどう連携させるか
確認しておきたい点
本実証は直ちに現場業務を全面的に自動化することを目的としたものではなく、ロボットの移動速度や安定性、安全性など、日常的な運用のための検証は今後も必要とされています。また、掲載候補URLが提供されていないため、詳細な仕様やシステム画面は企業へ直接確認する必要があります。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 株式会社Nossa |
| 発表日時 | 2026-09-29 10:25:33 |
| 元記事 | PR TIMESで読む |