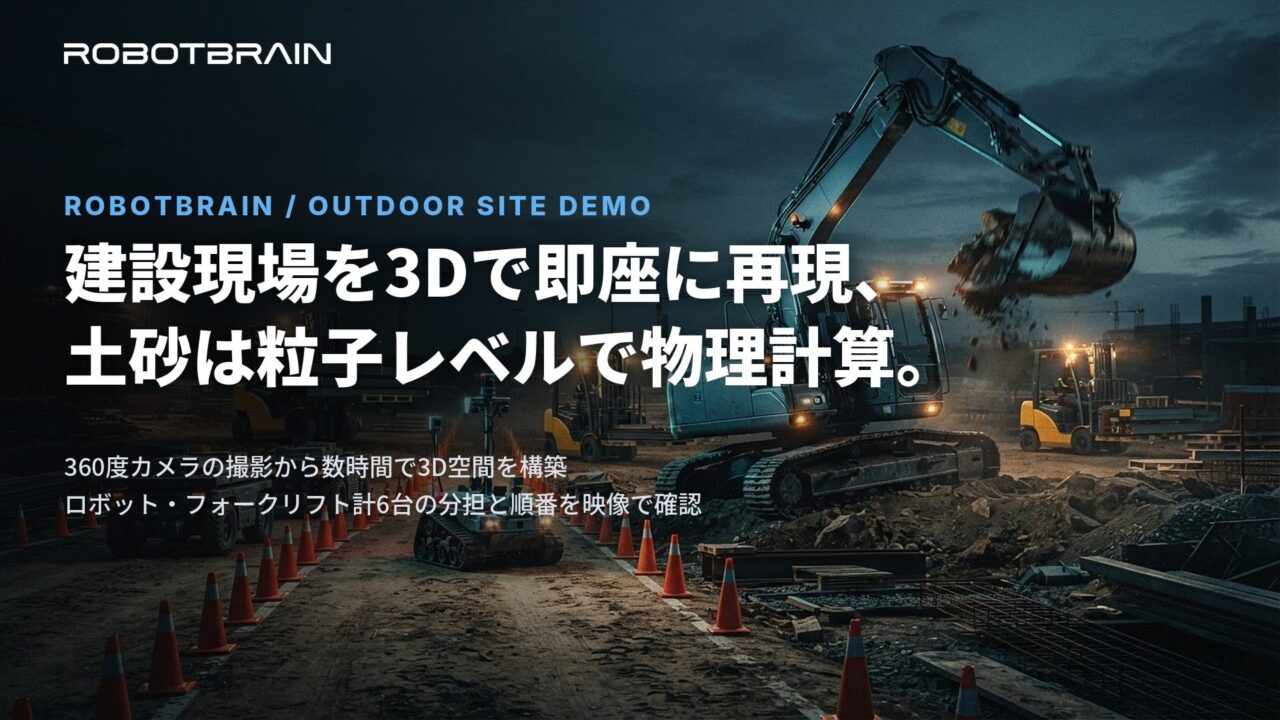
この記事の要点: 株式会社スペースデータは、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」において、建設現場を想定した屋外空間の3D再現デモ映像を専用サイトで公開しました。360度カメラで撮影した屋外空間を数時間で3D化し、ロボットやフォークリフト計6台の作業分担や運行ルートをシミュレーションします。さらに、土砂を約2万3千の粒子として物理計算し、すくい上げや搬送時の挙動を再現する技術も盛り込まれています。
発表内容のポイント
- 360度カメラの撮影から数時間で建設現場の屋外空間を3D再現
- ロボットとフォークリフト計6台による作業分担や運行手順を映像化
- 約2万3千の粒子を用いた土砂の物理計算により、すくい上げや搬送を再現
発表の背景
建設業界では、担い手不足や時間外労働の上限規制への対応として、施工のオートメーション化や省人化が急務となっています。しかし、建設現場は工事の進捗に伴って資材置き場や通路が頻繁に変化するため、複数の重機やロボットを導入する際、事前にどの機械がどのルートを通るかといった段取りを実現場で調整することは困難でした。こうした課題に対し、仮想空間上で事前に作業手順や干渉を確認できる仕組みが求められていました。
何が発表されたのか
今回のデモでは、クローラー式のショベル型ロボットやフォークリフトなど計6台が、共有通路を順番に利用しながら土砂の搬送や廃材の回収、コーンの移設を行う様子が描かれています。特に、駐車場に置かれた土砂を約2万3千の粒子として物理計算し、ロボットがすくい上げて荷台へ移す際にこぼれる粒の挙動まで再現している点が特徴です。これにより、実機を現場に投入する前に、土砂搬送や廃材回収の段取り、通路の運用ルールを関係者間で視覚的に共有することが可能になります。
製造業・生産管理への見方
本技術は建設現場を対象としていますが、工場や物流倉庫における「動線計画の最適化」や「複数ロボット・AGV(無人搬送車)の干渉回避」といった製造業・生産管理の課題にも深く共通します。特に、現場のレイアウト変更が頻繁に発生する製造ラインや、粉粒体・バラ物資材を扱う製造工程において、実機を動かす前にバーチャル空間で「Sim to Real(仮想から現実へ)」の検証が行える点は、立ち上げ工数の削減や安全対策の観点から極めて有効なアプローチとなります。
現場で確認したいポイント
- 360度カメラによる撮影から3D空間再現までの実用的なリードタイムと精度
- 自社工場や倉庫の既存設備、稼働中のAGV・ロボットとの連携可否
- 粉粒体や不整形な資材を扱う工程における、物理シミュレーションの適用限界
確認しておきたい点
今回の発表はデモ映像の公開段階であり、現時点では機械の質量・摩擦・衝突力の解析や、自律走行AIの検証機能は含まれていません。これらは今後の展望として追加される予定です。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 株式会社スペースデータ |
| 発表日時 | 2026-10-14 17:00:02 |
| 元記事 | PR TIMESで読む |