この記事の要点: H2L株式会社は、作業者が素手で行う日常作業の動作や力加減(固有感覚)を学習し、ロボットの自律制御につなげる「BodySharing Physical AI」を発表しました。腕に装着する光学式筋変位センサとカメラ映像を組み合わせることで、作業中の姿勢や動きだけでなく、筋肉の膨らみから推定した力加減をデータ化してAIに学習させます。熟練者の感覚的な作業をロボットへ移植する新たなアプローチとして注目されます。
発表内容のポイント
- 光学式筋変位センサとカメラを用い、素手作業の動作と力加減を同時に学習
- 筋肉の膨らみから力加減を推定するため、電気的・水によるノイズに強い特性を持つ
- 少量のトークンとして固有感覚データを学習し、ロボットの自律制御信号を生成
発表の背景
製造業や物流などの現場では、部材の取り扱いや組み立てにおいて、単なる位置決めだけでなく「力加減」を伴う感覚的な作業が多く存在します。これらは従来の数値化が難しく、ロボットによる自動化や技能継承の課題となっていました。H2Lは、人間が持つ姿勢や動き、重さや抵抗などの「固有感覚」をデータ化し、ロボットの制御信号へ変換する技術の開発により、この課題の解決を目指しています。
何が発表されたのか
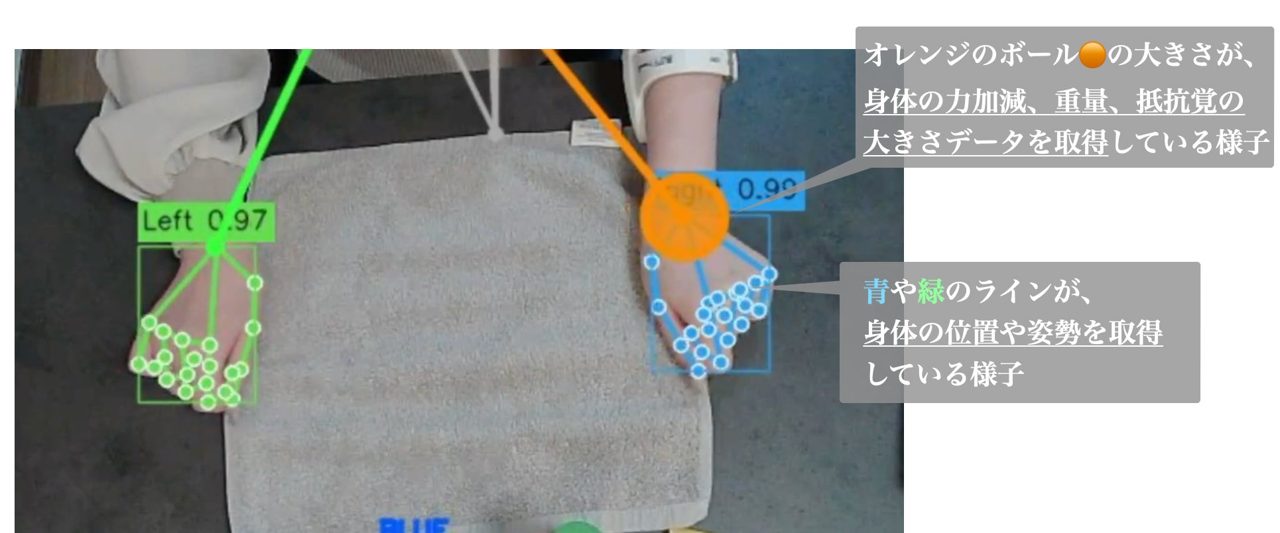
本システムは、作業者が筋変位センサデバイス「FirstVR」を腕に巻き、スマートフォンやPCのカメラの前で素手作業を行うことでデータを取得します。カメラから得られる姿勢・動作データと、センサが筋肉の膨らみから推定する力加減のデータを組み合わせ、「固有感覚データ」としてAIに学習させます。この体験データをもとに、AIがロボットを動かすための制御信号を生成し、ヒューマノイドロボットなどの自律的な作業実行を可能にします。センサは水場での作業データ取得にも対応可能です。
製造業・生産管理への見方
製造現場や生産管理において、熟練工が持つ「絶妙な力加減」や「手先の感覚」に依存していた組み立て・調整工程の自動化・デジタル化に貢献する可能性があります。従来のトルクセンサ等による物理的な接触力測定とは異なり、作業者が素手のまま普段通りに作業を行うだけで、その筋肉の動きから力加減を推定・学習できる点が特徴です。これにより、ロボットへのティーチング時間を短縮し、多品種少量生産や複雑なハンドリング工程におけるロボット導入のハードルを下げることが期待されます。
現場で確認したいポイント
- 自社の対象作業において、筋肉の膨らみから推定する力加減の精度が十分か
- 既存の産業用ロボットや制御システムとの接続・連携方法が確立されているか
- 作業者が装着するセンサデバイスの耐久性や、現場環境での運用負荷はどの程度か
確認しておきたい点
本システムが推定する力加減は、筋肉の状態から算出する情報であり、物体の重さや手先にかかる物理的な力を直接測定するものではありません。また、実際のロボットへの接続やシステム構築には、対象作業や利用環境に応じた個別設計が必要となります。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | H2L株式会社 |
| 発表日時 | 2026-10-14 13:00:01 |
| 元記事 | PR TIMESで読む |