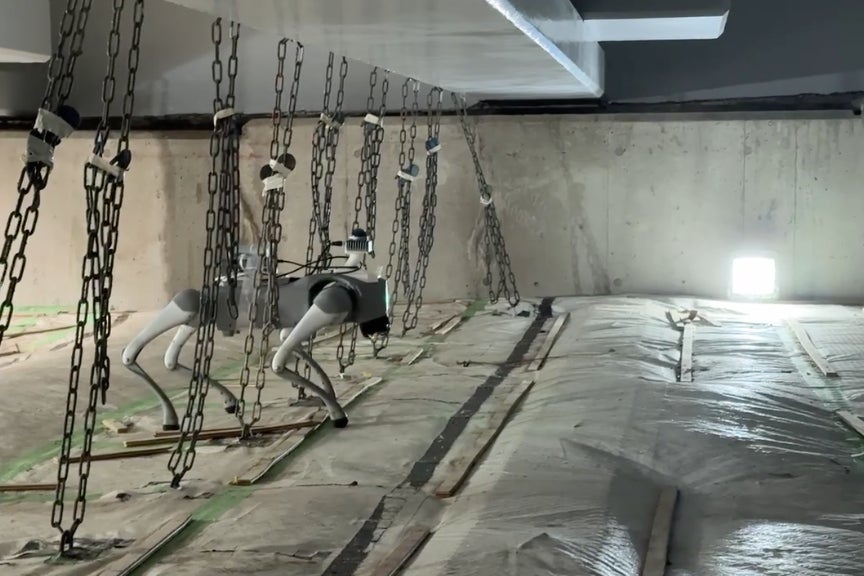
この記事の要点: 東京大学発AIスタートアップの燈株式会社は、オリエンタル白石株式会社と共同で、橋梁工事などで使用される吊り足場上における四足歩行ロボットの自律歩行実証実験を実施しました。本実証では、現場の路面状況に応じた歩行制御AIを独自に構築し、養生シートやケーブル類への脚の引っ掛かりを自律的に解除して歩行を継続する動作をシミュレーションおよび実機で確認することに成功しました。
発表内容のポイント
- 養生シートやケーブルへの引っ掛かりを検知し、自ら脚を持ち上げて解除するAIを開発
- チェーンや段差、起伏など制約の多い吊り足場上での安定した自律歩行を現場で確認
- 高所や狭小空間における巡回・点検業務の無人化と、現場の省人化・安全管理向上を目指す
発表の背景
インフラ建設・補修工事の吊り足場は、天井が低く、チェーンやワイヤー、昇降用開口部が存在する特殊な環境です。さらに足元には養生シートや照明ケーブルがあり、ロボットの走行には多くの制約がありました。また、近年の夏季気温上昇に伴う作業員の安全巡回やリスク管理の重要性が高まる一方で、人手不足により高所や狭小空間での巡回業務が現場の大きな負担となっており、ロボットによる代替が求められていました。
何が発表されたのか
本プロジェクトにおいて燈は、強化学習をはじめとするフィジカルAI技術を活用し、転倒要因となる障害物に対処する歩行制御AI(歩容ポリシー)を開発しました。従来の歩行制御では想定されていなかった「脚の引っ掛かり」を検知し、自律的に脚を持ち上げて解除する動作を学習させています。実証実験では、吊り足場上の段差や起伏、構造物を支えるチェーンが張られた狭い通路において、ロボットが安定して自律移動できることを確認しました。
製造業・生産管理への見方
本実証で培われたフィジカルAI技術や歩行制御技術は、建設現場にとどまらず、製造工場や物流拠点などの多様な産業現場への応用が期待されています。工場内でも、配線ケーブルや一時的に敷かれた保護シート、段差や狭小な通路など、移動ロボット(AGVやAMR)の走行を妨げる障害物は少なくありません。障害物を自律的に回避・克服する制御技術が進歩することで、既存の生産ラインや通路環境を大幅に改修することなく、自動巡回や点検、搬送システムの導入が可能になります。
現場で確認したいポイント
- 自社の工場や倉庫内において、AGV等の導入を阻害している床面の配線や段差などの障害物があるか
- 不整地や障害物に対応する四足歩行ロボットの導入により、省人化できる点検・巡回業務があるか
- 導入検討にあたり、実機が対応できる段差の高さや通路幅などの物理的スペックが自社環境に適合するか
確認しておきたい点
本実証は吊り足場上での自律歩行の可能性を検証した段階であり、実際の現場における長期的な連続稼働や、雨天・強風などの悪天候下における動作安定性、詳細な点検センサーの搭載実績については言及されていません。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | 燈株式会社 |
| 発表日時 | 2026-10-06 11:30:01 |
| 元記事 | PR TIMESで読む |