この記事の要点: ヴイストン株式会社は、卓上での動作が可能な小型筐体に高性能LiDARを標準搭載した学習用台車ロボット「ライトローバー E32」を発売した。本製品は、SLAMなどの複雑な処理をネットワーク経由の外部PCで実行する「リモートブレイン方式」を採用。これにより、本体のさらなる小型・軽量化と低価格化を実現しており、ROS 2環境を活用した自律走行制御の入門教材や応用研究の題材として提案されている。
発表内容のポイント
- 高性能LiDARを標準搭載し、卓上でのSLAMや自律走行の実習が容易
- ROS 2に対応し、複雑な処理を外部PCで実行することで本体を軽量・低価格化
- 3Dプリンター製の本体フレームを採用し、形状データの公開によりカスタマイズ可能
発表の背景
製造業や物流現場において、自律移動ロボット(AMR)やフィジカルAI技術の社会実装が急速に進んでいる。これに伴い、自律移動台車の制御やSLAMに関する知識を持つ人材の需要が高まっている。しかし、実機を用いた学習環境の構築にはコストや安全確保の面で課題があった。同社は、手軽に導入できる卓上サイズの教材を提供することで、ロボティクス実習の裾野を広げ、実践的な人材育成に貢献することを目指している。
何が発表されたのか
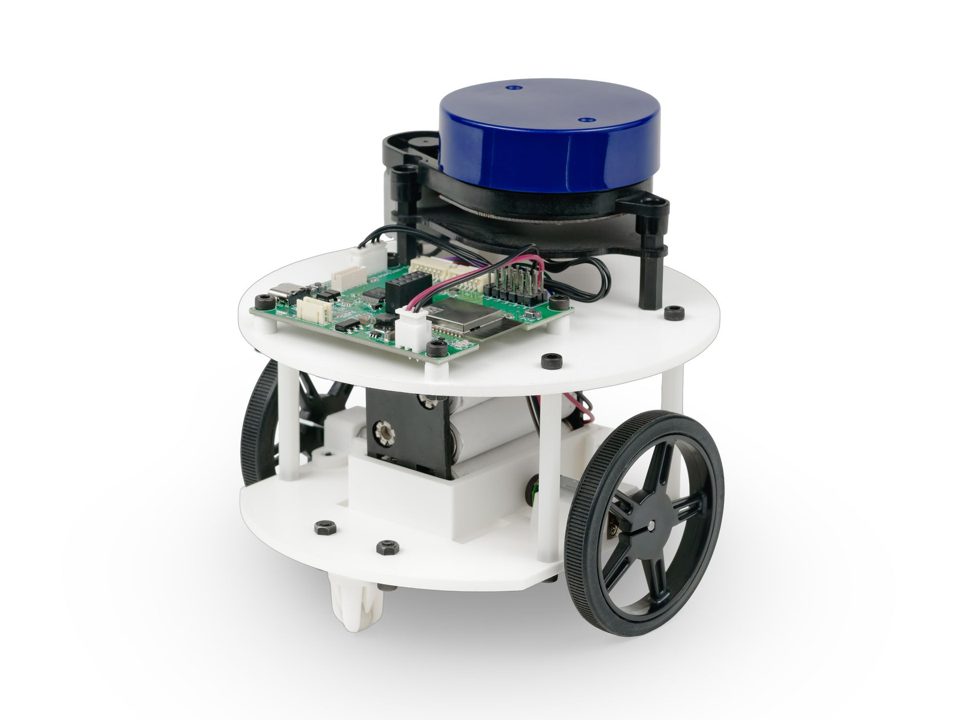
「ライトローバー E32」は、幅130mm、重量約291gのコンパクトな差動二輪方式の台車ロボットである。小型LiDAR「YDLIDAR X2」を標準搭載し、組み立て済みの状態で出荷される。制御基板には「ESP32-S3-WROOM-1」を搭載し、Arduino IDEでの開発に対応。ROS 2(HumbleおよびJazzy)に対応しており、micro-ROSを介してPC側でSLAMやナビゲーションの処理を実行する。電源は単3電池または市販のモバイルバッテリーに対応する。
製造業・生産管理への見方
工場や倉庫の自動化において、搬送工程の自動化を担うAMR(自律移動ロボット)の導入やカスタマイズは重要なテーマである。本製品は、実際の産業用ロボットでも広く使われているROS 2やSLAM技術の基礎を、安全かつ省スペースな卓上環境で検証・学習できる点がメリットである。3Dプリンターによるフレームデータの公開も予定されており、現場の運用に合わせたセンサーの追加や治具の取り付けなど、ハードウェアのカスタマイズ性を考慮した設計手法を学ぶ教材としても適している。
現場で確認したいポイント
- 自社で想定しているROS 2の動作環境(UbuntuやWindows WSL2など)に対応しているか
- 実習や検証に必要なPCスペックやネットワーク環境が確保できるか
- 標準搭載のLiDARやモーターの仕様が、想定する検証内容の精度を満たしているか
確認しておきたい点
本製品は屋内専用であり、屋外での使用は想定されていない。また、標準と異なる部品を搭載してカスタマイズする場合、重心位置や重量のバランスによって正常に走行・動作しなくなる可能性がある。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | ヴイストン株式会社 |
| 発表日時 | 2026-09-30 17:30:01 |
| 元記事 | PR TIMESで読む |