この記事の要点: AGIRobots株式会社は、ヒューマノイドロボットやPhysical AI(フィジカルAI)の研究開発に向けた7軸ロボットアーム「HA1」の販売を開始しました。人間の腕に近い自由度を持つ7軸構成で、主要構造に金属部品を採用した高剛性設計が特徴です。ロボットハンドやセンサーを組み合わせた実機システムを構築しやすい設計となっており、製造・物流現場におけるPoC(概念実証)や、AIモデルの実機検証といった用途への活用が期待されます。
発表内容のポイント
- 人間の腕に近い自由度を持つ7軸構成で、障害物を避けた柔軟な動作生成が可能
- 手先側に24V電源と内部信号配線を備え、カメラやハンドの外部配線を抑制
- QDD方式アクチュエータを採用し、外力に応じて動く柔軟な挙動を実現
発表の背景
生成AIやロボット基盤モデル、模倣学習の発展に伴い、AIを実世界のロボットで動作させる「Physical AI」への関心が高まっています。しかし、実機での研究開発には、AIモデルだけでなく、認識、制御、データ収集、実機評価までを行うハードウェア環境が必要です。特にヒューマノイド開発では腕と手による作業が多く、同社は一式を導入する前段階からアーム単体で実機検証を始められる選択肢として本製品を開発しました。
何が発表されたのか
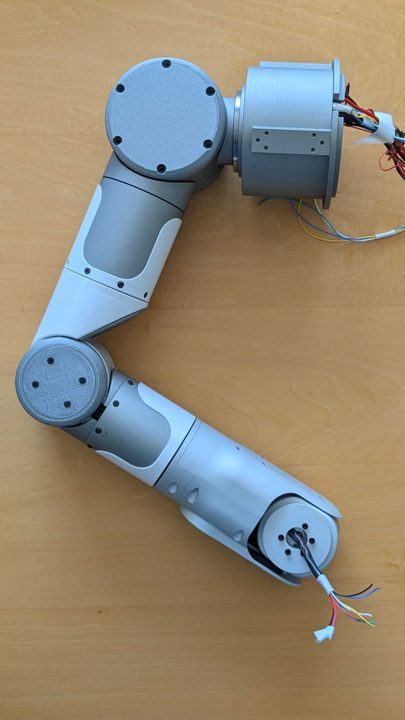
「HA1」は、肩から肘、肘から手首までをそれぞれ約25cmとしたコンパクトな設計です。定格ペイロードは3kg(ピーク約10kg)を想定しており、ロボットハンドやカメラを搭載した状態での物体操作に適しています。アーム内部には手先側へ供給する24V電源と、USB 2.0やRS485等に利用できる4本の内部信号配線を備えており、外部ケーブルを抑えたシステム構築が可能です。また、肩・上腕・前腕を分割できる脱着式モジュール構造を採用しており、メンテナンスや独自ロボットへの組み込みも容易にしています。
製造業・生産管理への見方
製造業や生産管理の現場において、ロボットによる作業自動化やDXの推進は急務となっています。従来の産業用ロボットは位置制御が中心ですが、HA1が採用するQDD(Quasi-Direct Drive)方式は、人がアームに触れた際にその力に応じて動くバックドライバビリティ(柔軟性)を備えています。これにより、人との協働を想定した研究や、接触を伴う複雑なマニピュレーション、模倣学習を用いた作業習得など、次世代の生産ライン構築に向けた高度な技術検証を可能にします。自社設備やAMR(自律走行搬送ロボット)と組み合わせたシステム開発にも適しています。
現場で確認したいポイント
- 自社の生産工程や物流ラインにおける自動化・PoCの対象作業に、定格3kgのペイロードが適合するか
- 既存の制御システムや、導入予定のロボットハンド、カメラ等のデバイスとUSB/RS485通信で連携可能か
- 自社開発の移動機構や既存設備に組み込む際、脱着式モジュール構造が適合するか
確認しておきたい点
本製品のペイロード(定格3kg、ピーク約10kg)は現行設計における参考値であり、実際の動作姿勢、速度、加速度、使用条件等によって変動する点に留意する必要があります。
出典情報
| 出典 | PR TIMES |
|---|---|
| 発表企業 | AGIRobots株式会社 |
| 発表日時 | 2026-09-30 15:55:00 |
| 元記事 | PR TIMESで読む |